팔레타이징 트렌드: 하드웨어에서 AI·소프트웨어 중심으로의 전환
2026년 11월 2일
제조현장의 자동화는 생산공정을 넘어 제품 포장, 이송, 적재 등 후공정으로 확대되고 있다. 특히 생산이 완료된 박스를 팔레트에 적재하는 팔레타이징(Palletizing)은 반복적인 작업과 중량물 취급이 발생하는 대표적인 자동화 대상 공정이다.
과거의 팔레타이징은 동일한 규격의 박스를 정해진 위치에 반복 적재하는 단조로운 방식이었다. 하지만 다품종 소량 생산의 보편화, SKUs(상품 종류 개수) 증가, 현장 운영 조건의 다변화로 인해 자동화 솔루션에 요구되는 기술 수준이 눈에 띄게 높아졌다.
단순 협동로봇 도입부터 high-speed 산업용 로봇, 그리고 3D 비전과 AI 알고리즘이 결합된 지능형 솔루션까지 최근 제조·물류 현장을 사로잡은 팔레타이징 자동화 주요 트렌드와 핵심 도입 기준을 살펴본다.
01. 팔레타이징 자동화 솔루션의 3가지 핵심 트렌드
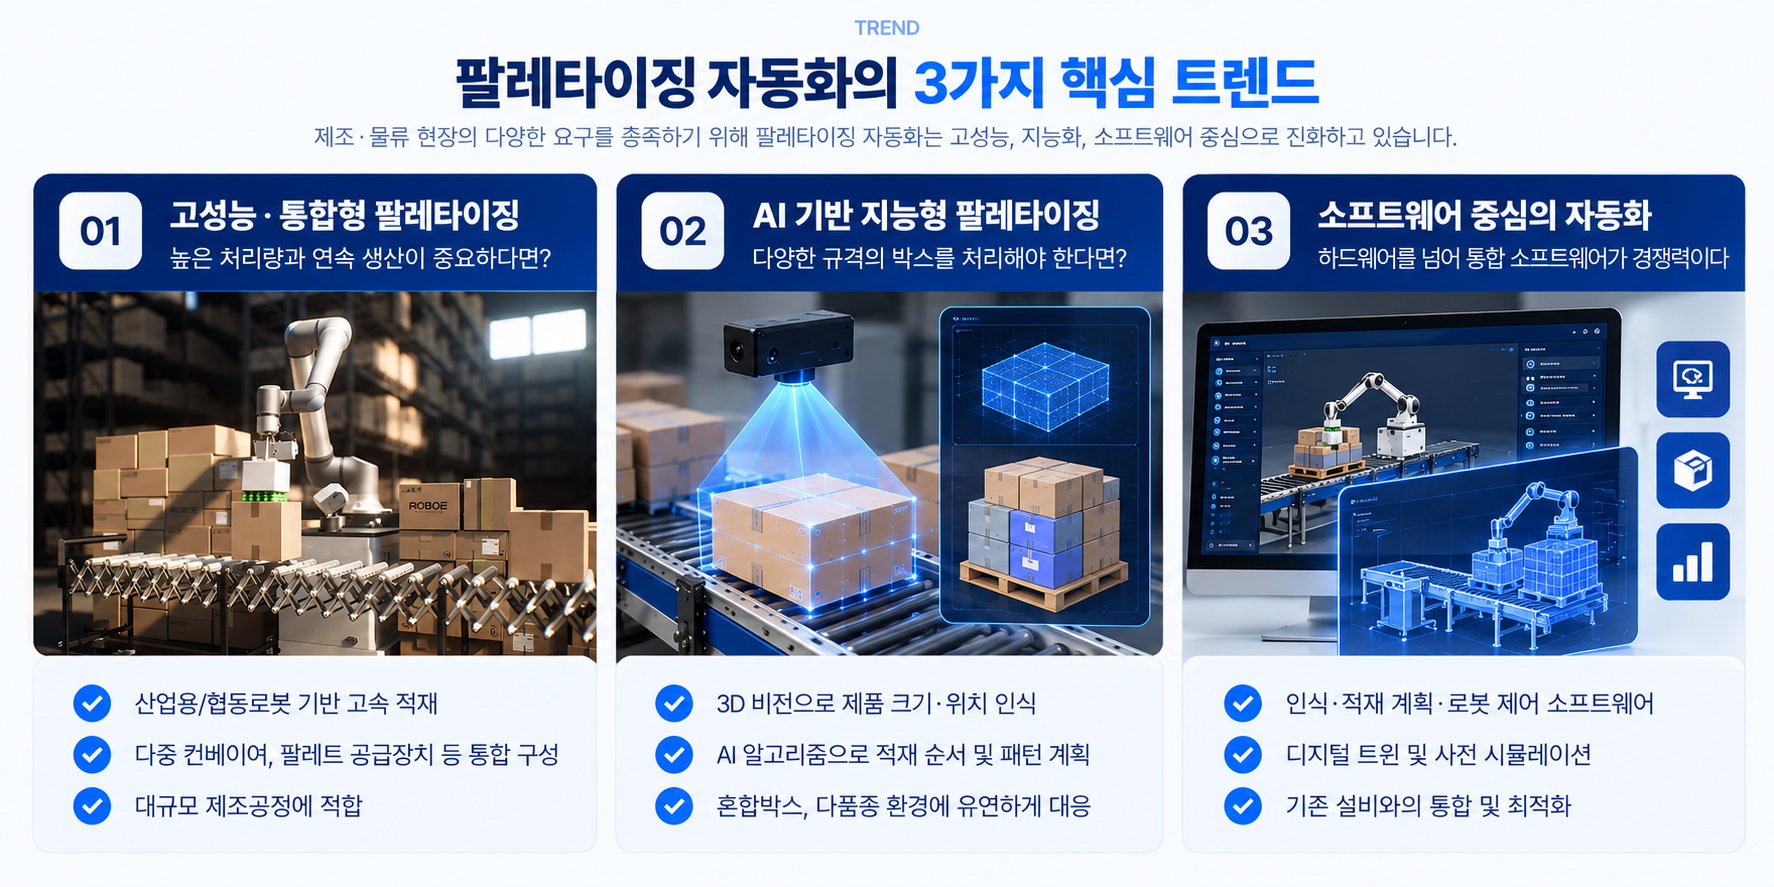
① 고성능·통합형 팔레타이징 — 높은 처리량과 연속 생산이 중요하다면?
고성능·통합형 팔레타이징은 높은 처리량과 생산설비 간 연계가 중요한 대규모 제조공정에 적합한 방식이다. 산업용 로봇이나 협동로봇을 중심으로 다중 컨베이어, 팔레트 공급장치, 제품 이송설비, 안전시스템 등을 결합해 전체 생산라인을 자동화하는 형태이다. 여러 생산라인에서 공급되는 제품을 처리하거나 무거운 제품을 빠르게 적재해야 하는 환경에서는 로봇의 가반하중과 작업 속도, 주변 설비와의 연계 능력이 중요한 선택 기준이 된다.
다만 이러한 시스템은 구축 범위가 넓어질수록 초기 투자비용과 설치 공간, 시스템 통합에 필요한 엔지니어링 부담이 커질 수 있다. 따라서 일정한 생산량이 지속적으로 발생하고, 높은 처리 성능을 확보해야 하는 제조기업에 적합한 방식이다.
② AI 기반 지능형 팔레타이징 — 다양한 규격의 박스를 처리해야 한다면?
AI 기반 지능형 팔레타이징은 제품의 크기와 위치, 적재 조건이 달라지는 환경에서 자동화의 유연성을 높이기 위한 방식이다. 3D 비전 기술을 통해 박스의 위치와 크기 등을 인식하고, 소프트웨어를 활용해 적재 순서와 로봇의 동작 경로를 계획하는 것이 핵심이다.
특히 다양한 규격의 박스가 혼재된 제조·물류현장에서는 제품별로 적재 패턴을 사전에 설정하는 방식에 한계가 발생할 수 있다. 이러한 문제를 해결하기 위해 AI 기반 인식 기술과 적재 알고리즘을 결합한 솔루션이 등장하고 있다. AI 기반의 지능형 솔루션이 확산되어 가고 있는 이유는 물류 현장과 밀접하게 연관돼 있다. 복잡한 물류 현장을 대응하기 위해서는 단순히 같은 크기의 박스를 정해진 패턴으로 쌓는 것에서 끝나는 것이 아니라, 크기와 종류가 제각각인 박스를 현장에서 판단해 쌓도록 하는 것이 필요하기 때문이다.
로보에테크놀로지도 협동로봇 등에 자체 3D 비전, 시뮬레이션 등 AI 기반 소프트웨어 기술을 더해 복잡하고 변수가 많은 물류 현장을 유연하게 대응할 수 있도록 지속해서 학습하고 데이터를 취득하여, 하드웨어와 소프트웨어 간의 유기적인 연계를 통해 데이터 선순환 구조를 만들고 있다.
이러한 기술 사례들은 팔레타이징 자동화의 경쟁력이 로봇 하드웨어뿐 아니라 비전 인식, 적재 계획, 동작 제어 소프트웨어로 확대되고 있음을 보여준다. 다만 AI 기반 시스템 역시 취급 제품의 형태, 포장 상태, 작업 속도, 인식 환경 등에 따라 적용 가능성과 성능이 달라지므로 현장 검증이 필요하다.
③ 하드웨어에서 소프트웨어 중심으로 바뀌는 자동화 경쟁력
로봇 자동화 시스템을 구축할 때는 로봇의 가반하중이나 작업 속도뿐 아니라 실제 현장에서 얼마나 안정적으로 작업을 수행할 수 있는지도 중요하다. 특히 제조·물류현장에서는 취급 제품의 종류, 작업 공간, 기존 설비와의 연계 조건이 모두 다르다. 따라서 로봇 시스템을 현장에 적용하려면 작업 대상의 인식, 로봇 동작 계획, 적재 패턴 생성, 공정 시뮬레이션 등 다양한 소프트웨어 기술이 필요하다. 이 과정에서 시스템 통합(SI) 기업의 역할도 중요하다.
SI 기업은 로봇과 주변 설비를 통합하고 고객사의 작업환경에 맞는 자동화 시스템을 구축한다. 그러나 혼합박스 인식, 적재 알고리즘, 복잡한 로봇 동작 계획, 시뮬레이션 등은 별도의 기술 개발과 검증이 필요한 영역이다. 특히 AI 기반 자동화 시스템을 구축하는 경우에는 로봇 하드웨어뿐 아니라 비전과 소프트웨어를 통합하는 역량이 프로젝트의 중요한 요소가 될 수 있다.
이러한 배경에서 자체 소프트웨어 기술을 보유한 로봇 솔루션 기업과 SI 기업 간의 협력은 자동화 시스템 구축의 복잡성을 줄이는 방법이 될 수 있다.
02. AI와 3D 비전이 바꾸는 팔레타이징 자동화
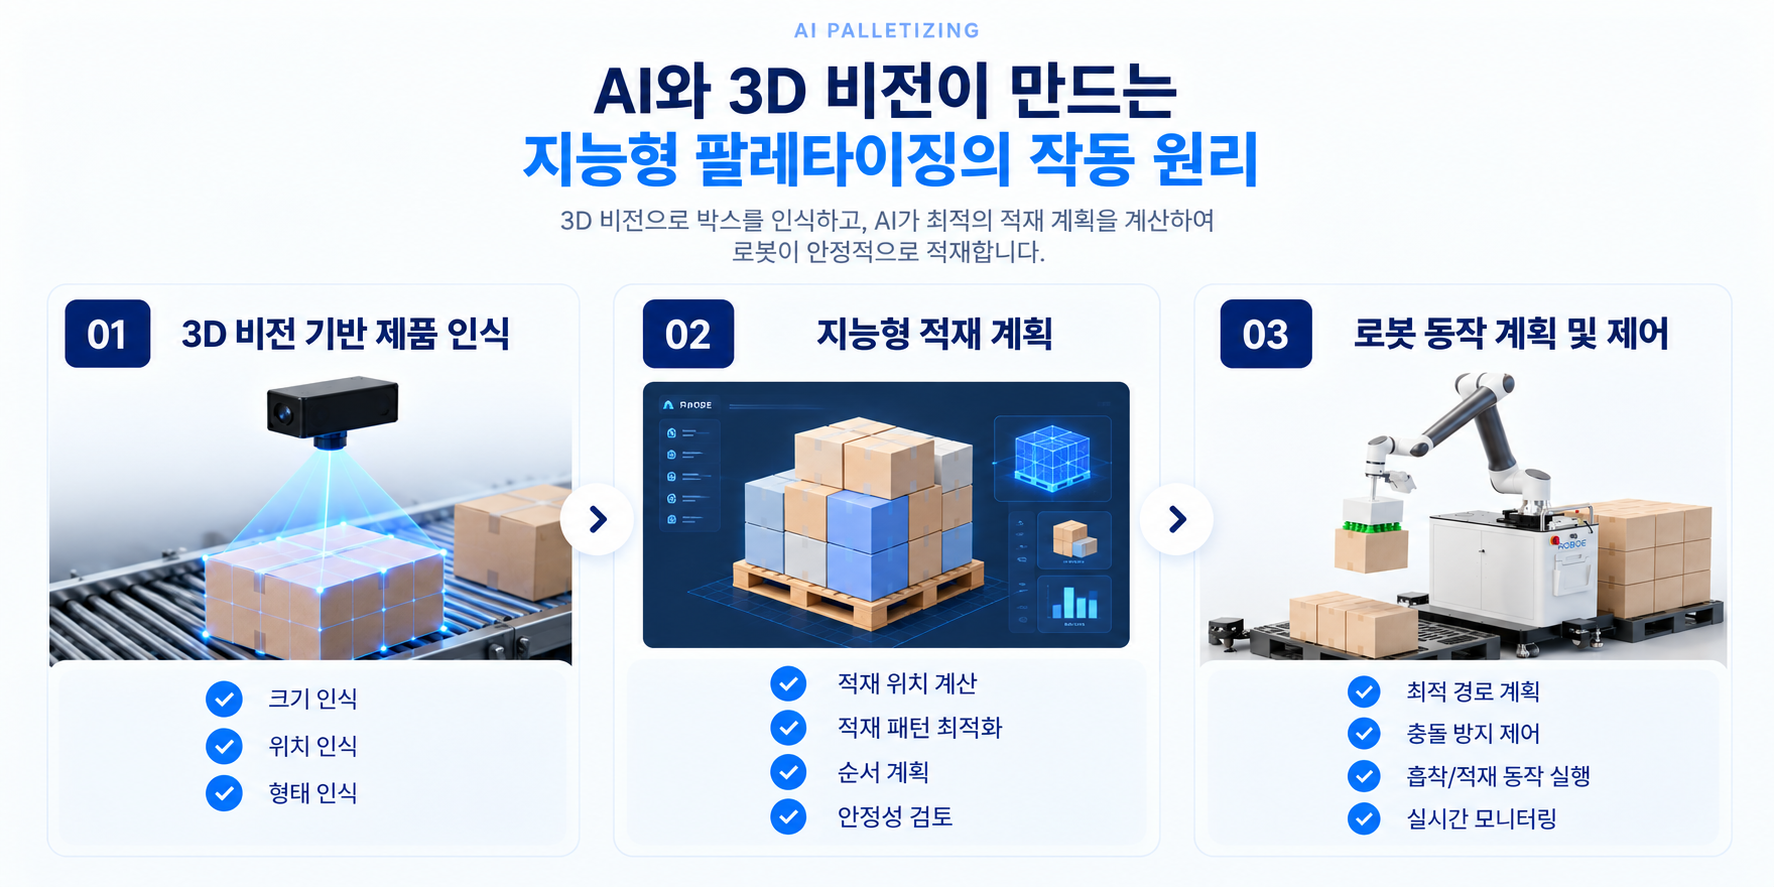
팔레타이징 자동화에서 AI와 3D 비전 기술이 중요한 이유는 작업 대상의 변화에 빠르고 유연하게 대응할 수 있기 때문이다. 기존의 고정 패턴 기반 팔레타이징은 동일한 규격의 박스를 정해진 위치에 적재하는 공정에서 효율적으로 활용될 수 있다. 그러나 제품의 크기와 위치가 계속 달라지거나 다양한 종류의 박스를 하나의 팔레트에 적재해야 하는 환경에서는 작업 조건을 유연하게 판단할 수 있는 기술이 필요하다. AI 기반 팔레타이징은 이러한 문제를 해결하기 위해 다음과 같은 기술을 활용한다.
* 3D 비전 기반 제품 인식
로봇이 작업 대상의 위치와 크기, 공간상의 배치 상태 등을 파악하기 위한 기술이다. 일반적인 2D 영상과 달리 깊이 정보를 활용할 수 있어 박스의 높이와 위치를 입체적으로 인식하는 데 활용된다. 특히 물류센터처럼 크기와 형태가 서로 다른 박스가 혼재된 환경에서는 화물의 위치를 정확히 파악하고, 로봇이 어떤 박스를 취급할 수 있는지 판단하는 과정이 중요하다. 해외 주요 로봇 제조사에서도 로봇 내에 비전이나 3D 카메라 등을 활용할 수 있는 모델들이 나오고 있다.
* 지능형 적재 계획
인식된 화물의 규격과 적재 조건을 바탕으로 박스의 배치 위치, 적재 패턴 및 순서를 계산하는 기술이다. 혼합박스 팔레타이징에서는 크기와 무게가 다른 박스를 하나의 팔레트에 적재해야 하므로 공간 활용뿐 아니라 적재 안정성과 작업 순서 등을 종합적으로 고려해야하며, 지능형 적재 계획이 필요한 이유이기도 하다.
* 로봇 동작 계획 및 제어
작업 대상의 위치와 주변 환경을 고려해 로봇의 이동 경로와 작업 동작을 계획한다.
이러한 기술은 제품 종류가 다양하고 작업 조건이 자주 달라지는 제조·물류현장에서 자동화 적용 범위를 확대하는 데 중요한 역할을 한다. 특히 혼합박스 팔레타이징은 앞으로 로봇의 하드웨어 성능뿐 아니라 인식·판단·제어 소프트웨어의 경쟁력이 중요한 분야가 될 것으로 볼 수 있다.
특히 혼합박스 팔레타이징과 디팔레타이징에서는 화물의 위치가 달라지거나 적재 상태가 불규칙할 수 있으므로, 로봇의 동작 경로를 작업 조건에 맞게 계획하는 능력이 중요하다.
03. 팔레타이징, 기술 선택 이후 도입 계획이 더 중요하다
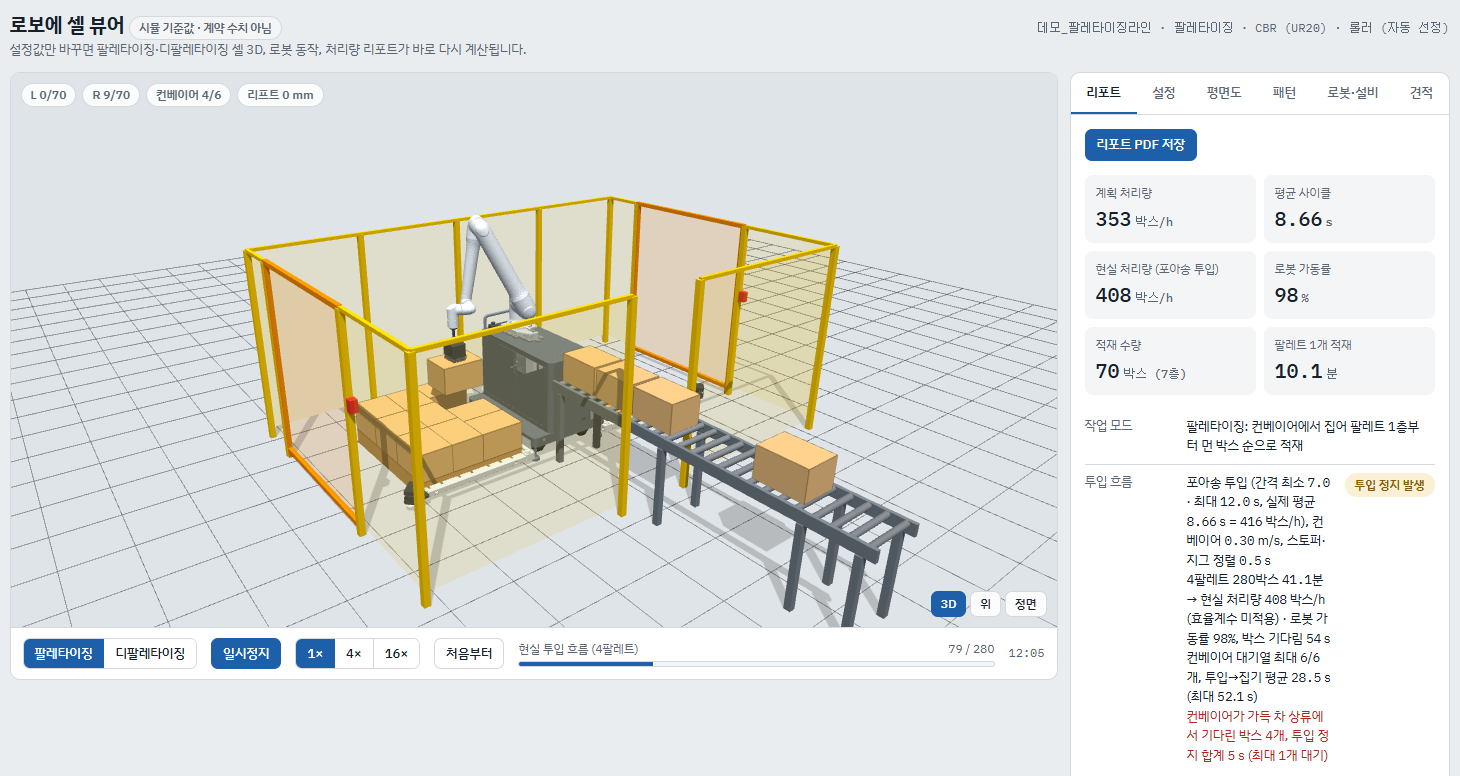
팔레타이징 자동화는 단순히 로봇을 도입하는 것만으로 완성되지 않는다. 실제 제조·물류현장에 적합한 자동화 시스템을 구축하기 위해서는 취급 화물의 특성과 작업환경, 처리량, 기존 설비와의 연계 가능성 등을 종합적으로 검토해야 한다 성공적으로 팔레타이징을 검토하기 위해서는 다음과 같은 3가지 조건이 필요하다.
* 현장 사전 검증 및 환경 분석: 공간 제약, 박스 포장 재질(비닐 테이프 반사, 찌그러짐 등), 인식 환경(조명)을 사전에 테스트해야 한다.
* 디지털 트윈 & 사전 시뮬레이션 활용: 해외 선진 사례에서는 AI 팔레타이징 도입 전, 고객사의 과거 주문 데이터를 활용해 디지털 트윈 시뮬레이션을 수행한다. 이를 통해 실제 가동 전 처리량, 적재 안정성, 투자수익률(ROI)을 사전에 정확히 검증할 수 있다.
* SW 역량 중심의 파트너 선정: 하드웨어 단품 제공을 넘어 비전, 제어 알고리즘, 사전 시뮬레이션 기술을 유기적으로 연계할 수 있는 솔루션 파트너와 함께해야 한다.
이처럼 자동화 프로젝트의 성공 여부는 로봇 하드웨어뿐 아니라 현장 분석, 시스템 설계, 소프트웨어, 시뮬레이션 및 기존 설비와의 통합 역량에 따라 달라질 수 있다. 팔레타이징 자동화는 갈수록 지능이 더해지고 단순히 로봇 하드웨어만의 문제가 아닌 비전, 시뮬레이션, 모델링 등 소프트웨어 기술들의 중요도가 더욱 높아지고 있다.
실제로 로보에테크놀로지는 AI 등과 같은 기술을 팔레타이징 분야에 접목시켜, 실제 현장 내 자동화 라인을 구축하고자 하는 곳의 정보(예, 제품형태, 규격, 컨베이어 등 주변설비 유무, 팔레트 길이) 등을 바탕으로 실제 자동화 시스템이 투입된 이후의 예상 처리량을 비롯한 데이터와 주변 시뮬레이션 정보 등을 시각화된 자료로 제공하고 있다. 이러한 과정을 통해 SI기업과 고객들이 자동화 과정을 거치면서 얻을 수 있는 생산성과 체감효과 등을 직관적으로 느낄 수 있도록 지원한다.
결국 팔레타이징 자동화는 단순히 짐 이송 단계를 넘어 '지능형 제어와 유연한 적재'의 영역으로 진화하고 있다. 하드웨어 성능을 넘어 비전, 소프트웨어, 시뮬레이션 역량을 종합적으로 검토할 때 자동화 투자 효과(ROI)를 극대화할 수 있다. 특히 최근에는 중소벤처기업부, 한국로봇산업진흥원 등 다양한 정부지원사업을 통해 초기 도입 비용 부담을 낮추고 손쉽게 시스템을 구축할 수 있는 길이 열려 있다. 현장에 최적화된 지능형 팔레타이징 솔루션과 정부 지원 제도를 적극 활용한다면, 보다 효율적이고 경제적인 자동화 전환이 가능하다.
참고문헌
[1] RoboticsTomorrow (2025.10.21)
UR20 Cobot Enables New Palletizing Opportunity at Bob's Red Mill
출처: Universal Robots USA 제공 고객사례
[2] RoboticsTomorrow (2025.03.06)
Photoneo and Jacobi Robotics Partner to Deliver AI-Powered Robotic Automation for Warehouses
출처: Photoneo·Jacobi Robotics 협력 발표
[3] The Robot Report (2024.07.11)
Jacobi Robotics raises $5M for motion planning software
작성: Mike Oitzman
https://www.therobotreport.com/company-tag/jacobi-robot/
[4] RoboticsTomorrow (2026.04.08)
Jacobi Robotics Signs Collaboration with ABB Robotics to Bring AI-Powered Palletizing to ABB's Integrator Network
출처: ABB Inc. 제공 기업 발표